LCD显示效果图、电脑/手机端显示(同内网ip查看)
设备显示拍照(LCD显示有色差),电脑/手机端正常

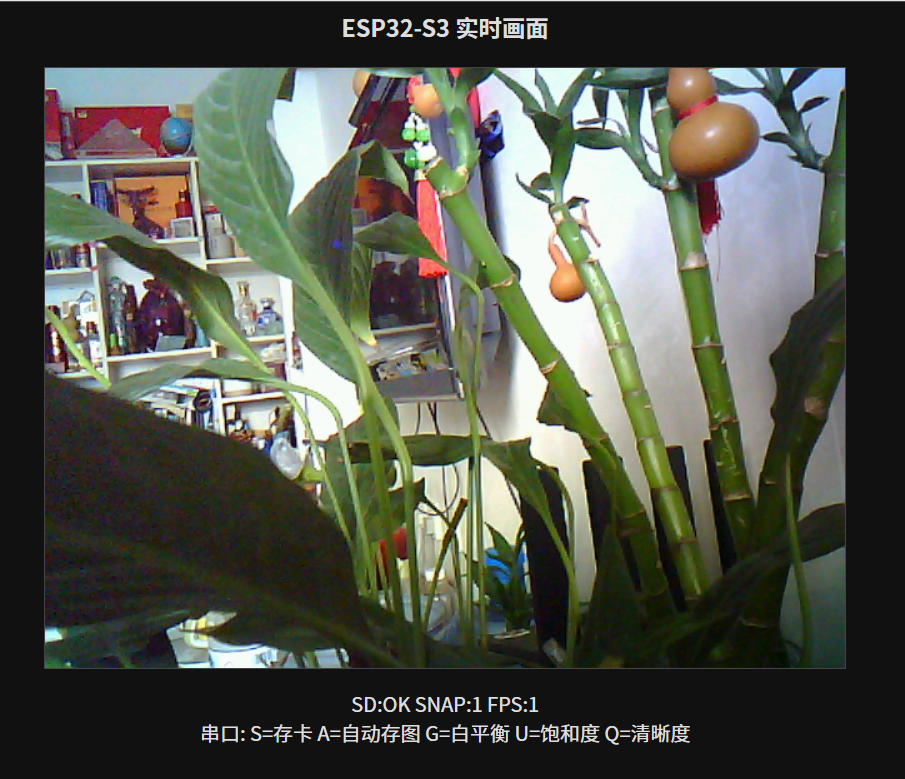
电脑端(手机端)实时画面(电脑端略有延时,同内网192.168.3.201)
源代码
/*
* all_cam.cpp — 整合版 v1:摄像头 + LCD 实时显示 + SD 存图 + WiFi
* 烧录:platformio run -e all_cam -t upload
 *
* 功能:
*   · OV2640 QVGA(320x240) RGB565 逐帧推到 ILI9341 屏(免 JPEG 解码,零新依赖)
*   · SD(TF) 卡保存 BMP 快照:BOOT 键按下 / 串口 'S' / 串口 'A' 开自动存图(30s)
*   · WiFi:NVS 主备凭据依次尝试,成功置主;全空则进入网页配网 ESP32-SETUP
*   · 屏幕底部状态条:帧率 / WiFi / 快照数 / SD 状态;顶部时间(对时后)
 *
* 资源占用说明:
*   · WS2812(IO48) 与摄像头 PCLK 共用 —— 本固件全程不碰彩灯!
*   · IO0 = TF MISO = BOOT 键:SD 空闲期读按键没问题,传输期间勿按
*   · LCD 用 FSPI,SD 用 HSPI,互不干扰
 *
* 串口命令:S=存图  A=自动存图开关  M=重挂SD  W=立即重连WiFi
*           T=彩条自检(摄像头开着时连推3秒=干扰判据)  D=转储解码缓冲像素
*           F=LCD SPI时钟循环(10/20/5MHz)  X=WiFi关/开(隔离射频)
*           R=屏幕重初始化(lcdReinit)
*           P=原生几何验证(全屏红+四角白块)  O=退出探针恢复正常
*           9IEDITWIFI:SSID,PASSWORD=配网(回车结束)
 *
* v14(LCD 攻坚:推屏期间让 PSRAM 总线安静 + SPI 降 20MHz):
*   v13 实测:网页看图成功(摄像头链路实锤健康)、SD 自动挂上;LCD 出现
*   "隐隐约约图像 + 底部1/4全花" —— 比全花前进,坏点仍是"推屏×并发"时段。
*   ① fb_count 2→1:推屏期间驱动没有空闲缓冲可 DMA → 摄像头对 PSRAM 的
*     写流量在推屏窗口内归零(代价:cam_hal 每秒打约10条 EV-VSYNC-OVF,
*     属预期提示不是故障)。排除 PSRAM 总线争用这一变量。
*   ② LCD SPI 40→20MHz:抗干扰余量翻倍;推屏 208行 66ms,帧率仍是 ~10fps。
*     (若 v14 仍花,发 F 逐级试 40/10MHz 对比 —— 频率越低抗扰越强)
*   ③ 网页图泛绿 = OV2640 室内白平衡偏色(非字节序错误,交换错会是红蓝
*     对调而非绿罩),后续可用 set_awb/饱和度调。
 *
* v24(LCD 红蓝互换修复:MADCTL 0x48→0x40 清 BGR 位 —— v23 实测同帧数据网页正确
*      而 LCD 红蓝反,钉死面板 BGR 位语义与标准相反;三处 begin 后均重钉 0x40):
* v23(红蓝互换修复:BMP 像素字节序 B,G,R 写反成 R,G,B —— saveBMP+buildBMPFromFB 两处):
*      症状:网页/存卡图 红色似紫、蓝色似红(LCD 正常,因其不走 BMP 转换)。
*      修复:两处 565→888 转换的 R/B 输出字节对调(BMP 规范蓝在第一字节)。
* v22(v21 实测修复:Q 高清花屏根因=fb 缓冲不重分配 + 网页乱码/刷新慢):
*   · 根因:fb 缓冲只在 esp_camera_init 时按初始 frame_size 分配,运行时
*     set_framesize(VGA) 后 fb->width=640 但缓冲仍是 150KB → 读越界
*     (网页三重像+LCD 花屏。修复:Q 命令改为 esp_camera_deinit+init 重开相机);
*   · VGA 模式 fb_count=2(600KB×2=1.2MB PSRAM,兼容 2MB PSRAM 板);
*   · 网页加 <meta charset=utf-8>(中文乱码);刷新改为 img.onload 后 300ms
*     连续刷新(不再固定 2 秒);esp_log_level_set("WiFiClient") 压浏览器
*     中断传输的 write 错误刷屏。
 *
* v21(画质动态调参 + 高清模式 —— v20 实测画面正常,坏帧0%,进入调优阶段):
*   用户问题:颜色不真实、清晰度能否调、摄像头分辨率、如何动态调参。
*   清晰度知识:清晰度由摄像头决定(分辨率+镜头+传感器 ISP),屏只是 320x240
*   像素显示不增信息;OV2640 当前 QVGA(320x240) 直采,最高支持 UXGA(1600x1200)。
*   改动:
*   ① 单字符调参命令(即到即执行,按一下换一档,串口打印当前值):
*      B=亮度(-2..2) C=对比度(-2..2) U=饱和度(-2..2) G=白平衡模式(自动/晴天/
*      阴天/办公室/家里) N=白平衡增益开关 L=镜头阴影校正 Y=特效 V=上下翻转
*      I=左右镜像 K=打印当前全部参数
*   ② Q=清晰度模式:QVGA直采(流畅~15fps) ↔ VGA(640x480) 2x2均值到屏
*      (高清模式保留全量传感器信息,实际锐度更高,~9fps)
*   ③ fb_count 2→4:吸收推屏期间的 VSYNC 溢出,压 EV-VSYNC-OVF 日志刷屏
*   ④ saveBMP 行缓冲 320→640(高清模式拍照 VGA BMP 不溢出)
 *
* v20(真凶二定案:推屏字节序反了 —— v18/v19 的 memcpy 等于逐像素字节交换):
*   v19 实测:fb_count=2 后坏帧率仍 98%(差恒 3300~3600)→ "单缓冲撕裂"论破产,
*   帧数据本身没坏,是 ① 推屏字节序 ② 判定阈值两个软件问题。
*   证据链闭环:
*   · v17(逐像素 v=(b0<<8)|b1 组装 + writePixels 默认交换)= 唯一"能看到实物"的版本
*   · v18/v19(memcpy 进 stage = 小端读 MSB-first 字节流 = 每像素字节交换)= 花屏+泛绿
*   · 用户从 v13 起持续抱怨"泛绿" = 绿色分量跑到高位的字节交换特征
*   · v15 的"bigEndian 修复"结论是在几何错乱(竖屏)的屏上得出的,不可靠
*   对策:
*   ① lcdPushArea 改回 v17 已验证正确的组装:stage[i]=(b0<<8)|b1(b0=R5G3 高字节),
*     writePixels 默认交换 → 高字节先发 ✓。与彩条路径真正等价(彩条的 stage 本来
*     就是真值,memcpy 对彩条恰好无害,对摄像头帧才有害)。
*   ② 判定阈值 3000→6000:真实场景相邻像素差可达 3000~4000(此前 98% 好帧被误杀)。
*   ③ 开机信息显示完后 fillScreen 清屏 → 消灭"Camera:/SD:/WiFi:"文字残影。
 *
* v19(摄像头帧结构损坏根因:S3 + RGB565 + fb_count=1 单缓冲 —— 双缓冲+坏帧不上屏):
*   v18 实测(串口日志铁证):
*   ① 开机首帧判定 1754=正常画面(摄像头链路本身好)
*   ② 循环取帧后每帧判定恒 3927~3983 "可疑" —— 数值恒定=结构性损坏
*     (随机噪声会 >15000;EMI 干扰也不会帧帧都停在 3975 附近)
*   ③ EV-VSYNC-OVF 每秒 10+ 条刷屏
*   定性:ESP32-S3 的 cam_hal 在 fb_count=1(单缓冲)+ 连续采集时,VSYNC 溢出后
*   取出的帧带固定模式撕裂(v14 为"PSRAM 总线安静"改的单缓冲方向反了)。
*   对策:
*   ① fb_count 1→2(PSRAM 300KB 无压力)+ GRAB_LATEST —— S3 官方推荐配置
*   ② 坏帧不上屏:每帧抽样判定,差≥3000 直接丢帧不推 —— 屏上永远只有好帧,
*     闪烁花屏物理消失。同时是新判据:
*       坏帧率高 + 屏上画面冻结正常 = 帧数据坏(摄像头侧)
*       坏帧率低 + 屏上仍花 = 推屏路径坏(LCD 侧)
*   ③ esp_log_level_set("cam_hal", ESP_LOG_NONE) 压掉 OVF 刷屏;
*     每 300 帧打印坏帧统计代替。
 *
* v18(终解:面板 MV 位与标准 ILI9341 相反 —— 保持 0x48 横屏态,库用横屏坐标,
*      推屏不再转置,状态栏不推画面根治闪烁,单字符命令即到即执行):
*   v17 实测(视频帧证据,全部闭环):
*   ① 文字横排可读:逻辑y→物理y直接映射(无旋转)✓
*   ② FPS 栏出现在 ~27% 高度:逻辑 y=304..319 被 PASET 在 240 处回绕 → 64..79 ✓
*   ③ 右侧 ~25% 噪点:转置窗口 CASET 只写 0..239,列 240..319 无人写 ✓
*   ④ 两行字闪烁:转置推屏把逻辑行 240..319 回绕覆盖到物理 0..79,每帧冲掉
*     两条状态栏再由 overlay 重画 = 帧频闪烁 ✓
*   ⑤ P/O 无反应:用户的串口工具发命令不带回车,旧代码必须等回车才执行 ✗
*   结论:本屏(克隆控制器)MADCTL 的 MV 语义与标准 ILI9341 相反:
*     0x48(initSequence 默认,无 MV)→ 横屏 320x240 有效(CASET=横向, PASET=纵向240回绕)
*     0x68(setRotation(1),带 MV)→ 反而竖屏(v13~v16 竖排文字的根源)
*   对策:
*   ① lcdInit: setRotation(1)(库坐标=320x240 横屏)后立刻 sendCommand(MADCTL,0x48)
*     把面板钉回横屏态 —— 库窗口几何与面板实际完全一致,一切坐标直来直去。
*   ② 推屏不再转置:摄像头 320x240 帧直接推(与彩条同路径),方向与网页看图一致。
*   ③ 状态栏(顶部 0..15 / 底部 224..239)区域不推画面 → 永不被覆盖,闪烁根治;
*     overlay 只在变化时重画(去掉每帧重画)。
*   ④ 单字符命令即到即执行(不等回车);9IEDITWIFI 行协议不受影响('9' 起缓冲)。
 *
* v17(终极修复:面板不吃旋转命令 → 放弃 setRotation,全部软件转置):
*   v16 实测:ID/MADCTL 回读全 0 —— 这类板载屏 SPI 只写(LCD MISO 未接主控),
*   回读证据作废。但照片几何证据依旧成立:文字竖排、纯红只盖 75%
*   (240/320)→ 面板始终以原生竖屏 240x320 显示,MADCTL 旋转写不生效。
*   对策(不再依赖任何寄存器行为):
*   ① 全库统一 setRotation(0)(原生竖屏坐标,Adafruit 的窗口/文字/填充
*     几何全部正确);凡"横屏 320x240 图像"推屏前软件转置 (nx,ny)=(y,x)。
*   ② lcdPushTransposed:逐原生行组装(每行 240 像素,源帧按列步进读取),
*     字节序与已验证清晰的彩条路径一致(v=(b0<<8)|b1,writePixels 默认交换)。
*   ③ 状态栏改画在原生顶部/底部横条(每帧推图后重画,不闪)。
*   ④ P 探针改为原生几何验证:全屏红(铺满=几何正确)+ 四角白块 + 中央文字。
*   代价:转置为逐像素读(PSRAM 列步进),每帧约增加几毫秒,可接受。
 *
* v16(一锤定音:屏几何没对上 —— 面板在竖屏 240x320,我们按横屏 320x240 写):
*   铁证(照片,非推测):
*   ① 开机自检全屏红(此时摄像头/WiFi/SD 全未启动,总线除这一个命令外完全
*      空闲)只盖住 ~75%,下面 1/4 是整齐的未写区噪声。240/320 恰好=75%。
*   ② SNAP 状态栏显示在屏面 ~70% 宽度处、时间条在最左边缘竖排 —— 全部符合
*      "面板竖屏 240x320 + 我们横屏寻址":每行 320 像素里 80 个落到不存在的
*      列上被丢弃,逻辑行 240~319 从未被写过。文字/彩条窗口小恰好看不出,
*      摄像头大窗口一推就散架(行错位=横向条纹)。
*   手段:
*   ① lcdInit 后读回控制器 ID(0xD3) 与 MADCTL(0x36) 回读 —— 验证面板到底
*      吃没吃 setRotation 的 MV 位(吃=回读 0x28;不吃=仍是默认值)。
*   ② 新增 P=几何探针:逐个旋转 0→1→2→3,全屏红+白色角标+屏中央大字标注;
*      O=退出探针恢复正常。红色铺满整屏无噪点的那个旋转=真实几何。
*   ③ saveBMP 加 flush+大小校验(消灭 0 字节文件);开机存证前等 NTP 同步
*      (最多 8 秒,消灭 1980 时间戳)。
*   ④ 摄像头 set_saturation+1 改善室内泛绿/发灰。
 *
* v15(LCD 花屏根因修复:字节序 flag 用反了):
*   根因:lcdPushCamArea 调用 writePixels(stage, n/2, true, true) 显式传了
*   bigEndian=true。在 ESP32 上该分支走 writeBytes 直发内存字节序(不交换),
*   而 stage 是从 fb 按字节 memcpy 进来的 uint16_t(小端)→ 低字节(G3B5)先发、
*   高字节(R5G3)后发,与 ILI9341 要的线序相反 = 整屏 RB 互换/偏绿花屏。
*   彩条走默认 bigEndian=false(核心 MSB_PIX_SET 把高字节先发)所以清晰。
*   修复:摄像头也改成 writePixels(stage, n/2, true),与彩条完全一致即可。
*   这是纯用法 bug,与硬件/EMI 无关 —— 修完应直接看到正常彩色实时画面。
 *
* v13(免读卡看图 + 自动重挂SD + 降XCLK):
*   ① WiFi 浏览器实时看图:连 WiFi 后用手机/电脑浏览器打开串口打印的
*      http://IP/ —— 每秒自动刷新抓一帧 BMP 显示,彻底摆脱"拔卡读卡器"。
*      SD 挂载失败也不影响网页看图(图直接走 WiFi,不落卡)。
*   ② SD 每 15s 自动重试挂载(卡座接触不良时重插卡即可,无需发 M)。
*      mountSD 改为复用 SPI 实例,避免反复 new 泄漏。
*   ③ 摄像头 XCLK 20MHz → 10MHz:帧率降到 ~10fps(LCD 推屏本就 ~8-12fps),
*      PCLK 翻转频率减半(EMI/WS2812 误亮都会减轻),VSYNC-OVF 明显减少。
*   ④ 黄灯说明:IO48 = WS2812 = 摄像头 PCLK 共用,摄像头一跑 PCLK 翻转
*      信号就会被 WS2812 当成数据点亮(常亮某色=正常现象,不是故障)。
 *
* v12(统一结论版:RGB565 直推 + 40MHz,砍掉 JPEG 解码):
*   ① RGB565 直采当年被误判"帧损坏"(判定9400~11600) —— 那其实是 esp32-camera
*      RGB565 的字节交换特征(相邻像素差被抬到中间带,非噪声)。摄像头数据线
*      由 JPEG 通路证明完好 → RGB565 从来没坏,坏的只是字节序处理。
*   ② 10MHz 推屏 117ms + 解码 34ms = 每帧 88% 时间在传输,摄像头流式期间
*      任何扰动都打在推屏上 → 帧帧全坏。出厂固件直推 RGB565 + 更快 SPI,
*      暴露窗口短几倍,扰动看不出来。
*   ③ v12:LCD SPI 默认 40MHz(板载走线 IOMUX 原生脚),开机彩条立刻验证:
*      彩条乱 = 40MHz 过快,发 F 逐级降 40→20→10→5(80 会循环回来)。
*   ④ 推摄像头帧与彩条共用 writePixels(bigEndian 默认 false,核心内建字节交换);
*      此前误传 bigEndian=true 是 v15 才修复的字节序 bug 根源,详见 v15。
*   ⑤ 快照直接从 RGB565 fb 存 BMP(带字节序处理),不再依赖 JPEGDEC。
 *
* v10(v9 照片定性:底栏下方多噪点+顶栏被串写 → 有像素写到窗口外 = DC/CS
*   在长突发传输中被干扰成命令,面板地址窗口被打乱。文字(短突发)清晰、
*   开机彩条(摄像头未开)清晰、D 判定正常 → 推屏函数没问题,坏在
*   "摄像头全速采集期间"的总线受扰 = EMI/电源,物理层问题。
*   新增三个现场判据命令,无需反复烧录:
*   T = 摄像头采集中连续推 3 秒彩条(静态内容若也花 = 传输受扰实锤)
*   F = LCD SPI 时钟循环 10→20→5→10 MHz(试更低频率能否缓解)
*   X = WiFi 关/开(隔离射频与电源:关 WiFi 后明显好转 = 射频/电源侧)
*   花屏现场处理顺序:先发 R(恢复=面板状态被打乱),再发 T,再发 X
 *
* v7(照片新发现两件事):
*   ① 中间图像区是"有结构的横向条纹花屏"而非纯噪点 → 行级干扰,
*      支持 v6 的同频干扰定性(v6 已修:10MHz + 内部RAM中转)。
*   ② FPS:0 / SNAP:37 / 文件号 cam1245 → IO0(BOOT)与 TF MISO 共用,
*      卡信号拉低 IO0 造成"幽灵按键"疯狂拍照、饿死显示循环。
*      修复:按键需持续低 200ms 且回高后才允许下一次(一次一拍)。
*   ⚠️ v6 的 lcdPushFrame 中转版曾被编辑器旧缓冲覆盖丢失,本次已重新补回,
*      编译前请先在 VSCode 里 Revert/重开本文件确认是最新版!
 *
* v6(v5 实测后修复:判定776=解码好、屏仍噪点、开机彩条清晰):
*   定性:坏点在"推屏传输 × 摄像头流式采集"叠加时。LCD SPI 20MHz 与
*   摄像头 20MHz 晶振同频,采集时 PCLK/数据线全速翻转造成同频干扰。
*   ① LCD SPI 20MHz → 10MHz(避开同频点)
*   ② 推屏分块经内部 RAM 中转(16行/块),排除 PSRAM 直读路径
 *
* v5(推屏噪点定位:解码已判好(845)但屏上仍噪点):
*   ① jpegDrawCB 加越界裁剪+计数(防 JPEG 尺寸异常写花内存)
*   ② 首帧打印 JPEG 实际分辨率(验证是否真 320x240)
*   ③ 前 3 帧打印 解码耗时/推屏耗时/判定值
*   ④ 新增 D 命令:转储 decBuf 像素——若 D 显示正常值而屏上噪点,
*      = 坏在推屏传输(摄像头流式采集期间干扰),降 SPI 频率/查线
*   ⑤ 关键实测:屏幕噪点出现时发 T(彩条)——彩条若也噪 = 传输/干扰问题;
*      彩条清晰而画面噪 = 解码缓冲内容问题
 *
* v2(修花屏 + VSYNC-OVF 刷屏 + 配网指令):
*   ① 推屏改用 Adafruit 官方路径 startWrite/setAddrWindow/writePixels
*      (ESP32 上走 DMA 且内建字节交换,窗口由库管理,不再手写 CASET/PASET)
*   ② PSRAM 下 fb_count=2,减少 EV-VSYNC-OVF 报警(推屏期间丢帧属正常)
*   ③ 新增 9IEDITWIFI: 串口配网(置主+存NVS+立即重连)
*   ④ 存图后屏幕显示 SAVED 提示 800ms,串口同步打印文件名
 *
* v3(花屏诊断:一次烧录自动区分"屏"还是"摄像头"):
*   ① 开机自动自检:红→绿→蓝全屏填充(纯 fillRect,不涉内存拷贝),
*      然后推 8 色彩条 1.2 秒 → 彩条乱 = 推屏/接线问题;彩条好 = 屏没问题
*   ② 画面客观判定:前 3 帧计算"相邻像素平均差"(真实画面 <3000,随机噪声 >15000)
*      串口直接打印结论,不再肉眼猜
*   ③ 开机自动存一张 BMP 到 SD → 拔卡插读卡器看:BMP 正常 = 摄像头好、
*      推屏坏;BMP 也是雪花 = 摄像头 RGB565 帧本身是垃圾(换 JPEG+解码路线)
 *
* v4(实测定性后的修复):
*   v3 实测:彩条/文字/填充全部清晰(屏+推屏通路好),但 RGB565 帧判定值
*   9400~11600(中间带=有结构损坏)→ S3 esp32-camera RGB565+PSRAM 直采帧损坏。
*   JPEG 通路此前已验证出标准 FF D8 帧 → v4 改走 JPEG 采集 + JPEGDEC 软解码:
*   摄像头出 JPEG → 内存解码成 RGB565 → 推屏/存 BMP,完全绕开坏的数据路径。
*   副产物:以后可直接存 .jpg(体积小 20 倍),本版先保持 BMP 方便对比。
 */
#include <Arduino.h>
#include <esp_camera.h>
#include <SPI.h>
#include <SD.h>
#include <WiFi.h>
#include <WebServer.h> // v13:浏览器看图
#include <time.h>
#include <Adafruit_GFX.h>
#include <Adafruit_ILI9341.h>
#include "pins.h"
#include "wifi_creds.h"
#include "prov_ap.h"

// ================= 全局状态 =================
static SPIClass *lcdSPI = nullptr;
static Adafruit_ILI9341 *tft = nullptr;
static SPIClass *sdSPI = nullptr;
static bool camOK = false, sdOK = false, wifiOK = false;
static uint32_t frameCount = 0, saveCount = 0, snapIndex = 0;
static uint32_t goodFrames = 0, badFrames = 0; // v19:坏帧统计
static uint32_t fpsStart = 0, fpsFrames = 0, fpsShow = 0;
static bool autoSave = false;
static uint32_t lastAutoSave = 0;
static uint32_t lastWifiTry = 0;
static bool wifiUserOff = false; // v11:X 主动关 WiFi 后,禁用 30s 自动重连
static char curSsid[33] = "";
static time_t nowTime;
static struct tm tmNow;

static WifiCreds creds;

// 存图成功后的屏幕提示(800ms)
static char snapMsg[32] = "";
static uint32_t snapMsgUntil = 0;

// ================= 摄像头 =================
// v22:fb 缓冲只在 esp_camera_init 时按 frame_size 一次性分配 —— 运行时
// set_framesize 切更大分辨率,缓冲不够 → 读越界(网页三重像+LCD 花屏的根因)。
// 切清晰度必须 deinit+init 重开相机。
static bool initCamera(framesize_t fs)
{
  camera_config_t cfg = {}; // 零初始化
  cfg.pin_pwdn = -1;
  cfg.pin_reset = -1;
  cfg.pin_xclk = -1; // 外部 20MHz 有源晶振
  cfg.pin_sccb_sda = PIN_CAM_SIOD;
  cfg.pin_sccb_scl = PIN_CAM_SIOC;
  cfg.pin_d0 = PIN_CAM_D2; // sensor D2~D9 → 驱动 d0~d7(LSB=D2)
  cfg.pin_d1 = PIN_CAM_D3;
  cfg.pin_d2 = PIN_CAM_D4;
  cfg.pin_d3 = PIN_CAM_D5;
  cfg.pin_d4 = PIN_CAM_D6;
  cfg.pin_d5 = PIN_CAM_D7;
  cfg.pin_d6 = PIN_CAM_D8;
  cfg.pin_d7 = PIN_CAM_D9;
  cfg.pin_vsync = PIN_CAM_VSYNC;
  cfg.pin_href = PIN_CAM_HREF;
  cfg.pin_pclk = PIN_CAM_PCLK;
  cfg.xclk_freq_hz = 20000000;
  cfg.ledc_timer = LEDC_TIMER_0;
  cfg.ledc_channel = LEDC_CHANNEL_0;
  cfg.pixel_format = PIXFORMAT_RGB565; // v12:RGB565 直采(原 JPEG,见文件头 v12 说明)
  cfg.frame_size = fs; // v22:由调用方指定(开机 QVGA / Q 命令切换)
  if (psramFound())
  {
    // v22:QVGA 用 4 缓冲压 OVF 刷屏;VGA 每帧 600KB,用 2 缓冲省 PSRAM
    cfg.fb_count = (fs == FRAMESIZE_VGA) ? 2 : 4;
    cfg.fb_location = CAMERA_FB_IN_PSRAM;
  }
  else
  {
    cfg.fb_count = 1;
    cfg.fb_location = CAMERA_FB_IN_DRAM; // 320x240x2=150KB,勉强可行
  }
  cfg.grab_mode = CAMERA_GRAB_LATEST; // 实时画面取最新帧
  // v12:RGB565 直采(JPEG 路线已验证摄像头数据完好,直推省 34ms 解码 + 少一半 PSRAM 流量)
  cfg.pixel_format = PIXFORMAT_RGB565;

  esp_err_t err = esp_camera_init(&cfg);
  if (err != ESP_OK)
  {
    Serial.printf("[相机] 初始化失败: 0x%x\n", err);
    return false;
  }
  // v19:压掉 cam_hal 的 EV-VSYNC-OVF 刷屏(双缓冲后本就大幅减少)
  esp_log_level_set("cam_hal", ESP_LOG_NONE);
  // 轻微提升画面观感(失败忽略)
  sensor_t *s = esp_camera_sensor_get();
  if (s)
  {
    s->set_vflip(s, 0);
    s->set_hmirror(s, 0);
    s->set_saturation(s, 1); // v16:+1 档饱和度,改善室内泛绿/发灰
    s->set_awb_gain(s, 1);   // 自动白平衡增益开
    s->set_lenc(s, 1);       // v21:镜头阴影校正开(改善边缘色偏/暗角,颜色更真实)
  }
  Serial.println("[相机] 初始化成功 (QVGA RGB565)");
  return true;
}

// ================= v12:RGB565 直推(无解码)=================
// esp32-camera 的 RGB565 帧在 fb->buf 里是 MSB-first 字节流(传感器发送顺序),
// 正好就是 ILI9341 要的线上顺序 —— 直接 writeBytes 推,不做任何交换。
// (uint16 小端读出来会得到字节交换的值,这就是当年误判"帧损坏"的来源)

// 判定用:按交换后的真实像素值计算相邻像素平均差(真实画面 <3000,随机噪声 >15000)
static float frameSanityRGB(const uint8_t *buf, int w, int h)
{
  uint32_t acc = 0;
  size_t n = 0;
  for (int y = 0; y < h; y += 4)
  {
    const uint8_t *row = buf + (size_t)y * w * 2;
    for (int x = 0; x + 1 < w; x += 4)
    {
      uint16_t a = ((uint16_t)row[x * 2] << 8) | row[x * 2 + 1];
      uint16_t b = ((uint16_t)row[x * 2 + 2] << 8) | row[x * 2 + 3];
      int d = (int)a - (int)b;
      acc += (d < 0) ? -d : d;
      n++;
    }
  }
  return n ? (float)acc / n : 0.0f;
}

// ================= LCD =================
static uint32_t lcdClockHz = 20000000; // v14:40→20MHz 抗干扰余量翻倍;F 循环 20→10→5→80→40
static void lcdInit()
{
  lcdSPI = new SPIClass(FSPI);
  lcdSPI->begin(PIN_TFT_SCK, PIN_TFT_MISO, PIN_TFT_MOSI, PIN_TFT_CS);
  pinMode(PIN_TFT_CS, OUTPUT);
  digitalWrite(PIN_TFT_CS, HIGH);
  pinMode(PIN_TFT_DC, OUTPUT);
  pinMode(PIN_TP_CS, OUTPUT); // 触摸片选拉高防干扰
  digitalWrite(PIN_TP_CS, HIGH);
  tft = new Adafruit_ILI9341(lcdSPI, PIN_TFT_DC, PIN_TFT_CS);
  tft->begin(lcdClockHz);
  // v18:本屏(克隆控制器)MADCTL 的 MV 位语义与标准 ILI9341 相反:
  //   0x48(begin 的 initSequence 默认)= 横屏 320x240 有效;0x68(旋转1)= 反而竖屏。
  // 做法:setRotation(1) 让库坐标变成 320x240 横屏,随后立即把 MADCTL 钉回 0x48,
  // 面板保持横屏有效态 → 库的窗口/文字/填充几何与面板实际完全一致,坐标直来直去。
  tft->setRotation(1); // 库:width=320, height=240(此调用会发 0x68,下一行覆盖)
  // v24:0x48 = 0x40(MX横屏) | 0x08(BGR)。v23 实测铁证:同一摄像头帧网页颜色正确、
  //   LCD 红蓝互换(红流苏变蓝/葫芦变蓝紫)→ 本面板 BGR 位语义与标准相反,
  //   必须清掉 BGR 位。改 0x40 后彩条应为:红黄绿青蓝紫白黑。
  uint8_t mad = 0x40; // v23 的 0x48 → v24 清 BGR 位(0x08)= 面板按 RGB 顺序解析
  tft->sendCommand(ILI9341_MADCTL, &mad, 1);
}

// v18:通用区域推屏 —— 面板已钉在横屏有效态(MADCTL=0x48),摄像头 320x240 帧
// 与面板几何完全一致,不再转置。
// v20 关键修复:摄像头 fb 是 MSB-first 字节流(b0=R5G3 高字节在前),memcpy 进
// uint16_t stage 会按小端读成 (b1<<8)|b0 = 每像素字节交换(绿跑高位=泛绿花屏)。
// 必须逐像素组装真值 stage[i]=(b0<<8)|b1 —— 与 v17 唯一显示正常的路径完全一致,
// 也与彩条路径真正等价(彩条 stage 本来就是真值,memcpy 恰好无害)。
static void lcdPushArea(const uint8_t *src, int w, int y0, int rows)
{
  const size_t CHUNK = 16 * 320; // 16 行/块 = 10KB 内部 RAM 中转
  static uint16_t stage[16 * 320];
  tft->startWrite();
  tft->setAddrWindow(0, y0, w, rows);
  const uint8_t *s = src + (size_t)y0 * w * 2; // 跳过源顶部 y0 行
  size_t done = 0, total = (size_t)rows * w;
  while (done < total)
  {
    size_t n = total - done;
    if (n > CHUNK)
      n = CHUNK;
    const uint8_t *p = s + done * 2;
    for (size_t i = 0; i < n; i++) // v20:b0=高字节(R5G3)在前 → 组装真值再交核心交换
      stage[i] = ((uint16_t)p[i * 2] << 8) | p[i * 2 + 1];
    tft->writePixels(stage, n, true);
    done += n;
  }
  tft->endWrite();
}

// 全帧推屏(彩条自检等 320x240 缓冲)—— v18 起直推不转置
static void lcdPushFrame(uint8_t *buf, int w, int h)
{
  (void)h;
  lcdPushArea((const uint8_t *)buf, w, 0, 240);
}

// v21:高清模式推屏 —— 摄像头输出 VGA(640x480),2x2 均值降到 320x240 再推。
// QVGA 是传感器 4 像素跳 1 采样;VGA 均值保留全量信息,实际锐度更高。
// 只推中间 208 行(对应源 32..447 行),顶/底状态栏预留区不碰。
static void lcdPushHQ(const uint8_t *src, int y0, int rows)
{
  static uint16_t stage[16 * 320];
  tft->startWrite();
  tft->setAddrWindow(0, y0, 320, rows);
  for (int r0 = 0; r0 < rows; r0 += 16)
  {
    int n = (rows - r0 < 16) ? (rows - r0) : 16;
    for (int j = 0; j < n; j++)
    {
      int sy = (y0 + r0 + j) * 2;
      const uint8_t *rA = src + (size_t)sy * 1280; // VGA 行宽 640*2 字节
      const uint8_t *rB = rA + 1280;
      for (int x = 0; x < 320; x++)
      {
        int o = x * 4; // 每输出像素 = 2x2 源像素(各 2 字节)
        uint16_t a = ((uint16_t)rA[o] << 8) | rA[o + 1];
        uint16_t b = ((uint16_t)rA[o + 2] << 8) | rA[o + 3];
        uint16_t c = ((uint16_t)rB[o] << 8) | rB[o + 1];
        uint16_t d = ((uint16_t)rB[o + 2] << 8) | rB[o + 3];
        uint16_t rr = ((a >> 11) & 0x1F) + ((b >> 11) & 0x1F) + ((c >> 11) & 0x1F) + ((d >> 11) & 0x1F);
        uint16_t gg = ((a >> 5) & 0x3F) + ((b >> 5) & 0x3F) + ((c >> 5) & 0x3F) + ((d >> 5) & 0x3F);
        uint16_t bb = (a & 0x1F) + (b & 0x1F) + (c & 0x1F) + (d & 0x1F);
        stage[j * 320 + x] = ((rr >> 2) << 11) | ((gg >> 2) << 5) | (bb >> 2);
      }
    }
    tft->writePixels(stage, (size_t)n * 320, true); // 与 v20 已验证路径同序
  }
  tft->endWrite();
}

// v18:摄像头帧推屏 —— 只推中间 208 行(16..223),顶/底状态栏区域不碰,
// 状态栏永不被画面覆盖 → 文字闪烁根治。
static void lcdPushCamArea(const uint8_t *srcBuf, int w)
{
  if (w == 640)
    lcdPushHQ(srcBuf, 16, 208); // v21:VGA 帧 2x2 均值(Q 高清模式)
  else
    lcdPushArea(srcBuf, w, 16, 208);
}

// 状态条:v18 横屏坐标 —— 顶部 0..15 行、底部 224..239 行各一条黑底横条。
// 摄像头推屏只写中间 16..223 行,永不覆盖状态栏 → 不闪。
// 只在内容变化时重画(loop 的 overlayDirty / 每秒 FPS 刷新)。
// 横屏宽 320px / 6px每字符 = 50 字符定宽。
static bool overlayDirty = true; // 状态变化时置 true,loop 里立即重画
static void lcdOverlay()
{
  char line[52];
  int n;
  // 顶部:时间 + WiFi
  if (wifiOK && time(nullptr) > 100000)
  {
    localtime_r(&nowTime, &tmNow);
    n = snprintf(line, sizeof(line), "%02d:%02d:%02d  %s",
                 tmNow.tm_hour, tmNow.tm_min, tmNow.tm_sec, curSsid);
  }
  else if (wifiOK)
  {
    n = snprintf(line, sizeof(line), "WiFi:%s", curSsid);
  }
  else
  {
    n = snprintf(line, sizeof(line), "WiFi:OFF (W=retry)");
  }
  while (n < 50)
    line[n++] = ' '; // 定宽抹除残留
  line[n] = 0;
  tft->setTextSize(1);
  tft->setTextColor(wifiOK ? ILI9341_GREEN : ILI9341_RED, ILI9341_BLACK);
  tft->setCursor(4, 4);
  tft->print(line);
  // 底部:SAVED 提示优先,否则 FPS / SD / 快照
  if (millis() < snapMsgUntil)
  {
    n = snprintf(line, sizeof(line), "%s", snapMsg);
    tft->setTextColor(ILI9341_YELLOW, ILI9341_BLACK);
  }
  else
  {
    n = snprintf(line, sizeof(line), "FPS:%d SD:%s SNAP:%u%s",
                 (int)fpsShow, sdOK ? "OK" : "NO", (unsigned)saveCount,
                 autoSave ? " AUTO" : "");
    tft->setTextColor(ILI9341_CYAN, ILI9341_BLACK);
  }
  while (n < 50)
    line[n++] = ' ';
  line[n] = 0;
  tft->setCursor(4, tft->height() - 12);
  tft->print(line);
}

// 画面客观判定:见 frameSanityRGB(v12:按字节交换后的真实像素值计算)

// ================= SD 卡 =================
static bool mountSD()
{
  if (!sdSPI)
  { // v13:SPI 实例只建一次(自动重挂会反复调用,不能反复 new)
    sdSPI = new SPIClass(HSPI);
    sdSPI->begin(PIN_TF_SCK, PIN_TF_MISO, PIN_TF_MOSI, PIN_TF_CS);
  }
  // SPI 模式挂载(含 1 次重试)
  for (int i = 0; i < 2; i++)
  {
    if (SD.begin(PIN_TF_CS, *sdSPI, 4000000))
    {
      uint8_t type = SD.cardType();
      Serial.printf("[SD] 挂载成功 type=%d %lluMB\n", type,
                    SD.cardSize() / (1024ULL * 1024ULL));
      return true;
    }
    delay(300);
  }
  return false; // v13:自动重试会再打印,这里不刷屏
}

// v12:存 BMP —— 源是 fb 的 RGB565 MSB-first 字节流(byte0=R5G3, byte1=G3B5)
static bool saveBMP(const uint8_t *buf, int w, int h)
{
  if (!sdOK)
    return false;
  char name[24];
  // 找一个不存在的文件名
  do
  {
    snprintf(name, sizeof(name), "/cam%04u.bmp", (unsigned)(++snapIndex));
  } while (SD.exists(name) && snapIndex < 9999);

  File f = SD.open(name, FILE_WRITE);
  if (!f)
  {
    Serial.printf("[SD] 无法创建 %s\n", name);
    return false;
  }
  uint32_t rowBytes = (uint32_t)w * 3;
  uint32_t imgSize = rowBytes * h;
  uint8_t hdr[54] = {0};
  hdr[0] = 'B';
  hdr[1] = 'M';
  auto wr32 = [&](int o, uint32_t v)
  { memcpy(hdr + o, &v, 4); };
  auto wr16 = [&](int o, uint16_t v)
  { memcpy(hdr + o, &v, 2); };
  wr32(2, 54 + imgSize); // 文件大小
  wr32(10, 54);          // 像素数据偏移
  wr32(14, 40);          // 信息头大小
  wr32(18, w);
  wr32(22, h); // 底行优先
  wr16(26, 1); // 平面数
  wr16(28, 24); // 24bpp
  wr32(34, imgSize);
  wr32(38, 2835);
  wr32(42, 2835);
  f.write(hdr, 54);

  static uint8_t row[640 * 3]; // v21:320→640,高清模式(VGA)拍照不溢出
  for (int y = h - 1; y >= 0; y--)
  { // BMP 底行在前
    const uint8_t *src = buf + (size_t)y * w * 2;
    for (int x = 0; x < w; x++)
    {
      uint8_t hi = src[x * 2], lo = src[x * 2 + 1];
      // v23:BMP 24bpp 像素字节顺序 = B,G,R(蓝在前)!之前写成 R,G,B 导致红蓝互换
      row[x * 3 + 0] = (lo & 0x1F) << 3;                        // B(BMP 第 1 字节=蓝)
      row[x * 3 + 1] = ((hi & 0x07) << 5) | ((lo & 0xE0) >> 3); // G
      row[x * 3 + 2] = hi & 0xF8;                               // R(BMP 第 3 字节=红)
    }
    f.write(row, rowBytes);
  }
  f.flush(); // v16:确保落盘(之前断电/卡接触瞬断会留下 0 字节残骸)
  uint32_t actual = f.size();
  f.close();
  if (actual != 54 + imgSize)
  {
    Serial.printf("[SD] %s 写入不完整: 实际%u字节 / 应为%u —— 卡座可能接触不良\n",
                  name, (unsigned)actual, (unsigned)(54 + imgSize));
    return false;
  }
  saveCount++;
  snprintf(snapMsg, sizeof(snapMsg), "SAVED %s", name);
  snapMsgUntil = millis() + 800;
  overlayDirty = true; // v9:立即在底栏显示 SAVED
  Serial.printf("[SD] 已保存 %s (%dx%d 24bpp, %u字节)\n", name, w, h,
                (unsigned)actual);
  return true;
}

// v12:快照 = 直接取 RGB565 帧存 BMP
static uint32_t lastSnapMs = 0; // v8:全局快门速率限制(1s),杜绝任何来源的连拍
static void snapNow()
{
  if (!camOK)
    return;
  if (millis() - lastSnapMs < 1000)
    return;
  lastSnapMs = millis();
  camera_fb_t *fb = esp_camera_fb_get();
  if (!fb)
    return;
  float sn = frameSanityRGB((const uint8_t *)fb->buf, fb->width, fb->height);
  Serial.printf("[快照判定] 相邻像素平均差 = %.0f → %s\n", sn,
                sn < 6000 ? "正常画面"
                          : (sn > 15000 ? "随机噪声" : "疑似花屏数据"));
  if (!sdOK)
    Serial.println("[SD] 未挂载,图片未存卡(浏览器 http://板子IP/ 可直接看图)");
  saveBMP((const uint8_t *)fb->buf, fb->width, fb->height);
  esp_camera_fb_return(fb);
}

// 彩条自检:不经过摄像头,直接推 8 条竖条 —— 判定屏/推屏通路是否正常
static void colorBarTest()
{
  static uint16_t *bar = nullptr;
  if (!bar)
  {
    bar = (uint16_t *)(psramFound() ? ps_malloc(320 * 240 * 2)
                                    : malloc(320 * 240 * 2));
    if (!bar)
    {
      Serial.println("[LCD] 自检缓冲分配失败");
      return;
    }
    const uint16_t cols[8] = {0xF800, 0xFFE0, 0x07E0, 0x07FF,
                              0x001F, 0xF81F, 0xFFFF, 0x0000}; // 红黄绿青蓝紫白黑
    for (int y = 0; y < 240; y++)
      for (int x = 0; x < 320; x++)
        bar[y * 320 + x] = cols[x * 8 / 320];
  }
  lcdPushFrame((uint8_t *)bar, 320, 240);
  overlayDirty = true; // 彩条覆盖了全屏,让状态栏立即恢复
  Serial.println("[LCD] 彩条已推送(红/黄/绿/青/蓝/紫/白/黑 竖条)");
}

// v8:屏幕重初始化 —— 若花屏是面板被杂散命令(DC/CS 受扰)打乱内部状态,
// 重跑初始化序列即可恢复清晰;若 R 无效 = 持续性传输受扰(物理层问题)
static void lcdReinit()
{
  tft->fillScreen(ILI9341_BLACK);
  tft->begin(lcdClockHz); // 重发初始化序列:面板 MADCTL 被库复位为 0x48,下一行重钉
  uint8_t mad2 = 0x40;    // v24:清 BGR 位(库 initSequence 恒发 0x48,必须覆盖)
  tft->sendCommand(ILI9341_MADCTL, &mad2, 1);
  tft->fillScreen(ILI9341_BLACK);
  tft->setTextSize(2);
  tft->setTextColor(ILI9341_GREEN);
  tft->setCursor(4, 4);
  tft->print("LCD RE-INIT OK");
  Serial.println("[LCD] 已重新初始化。画面恢复清晰=面板状态被打乱(受扰);仍花=持续干扰(物理层)");
}

// ================= WiFi =================
static bool tryWiFi(unsigned long perApMs = 10000)
{
  WiFi.mode(WIFI_STA);
  for (int i = 0; i < creds.count(); i++)
  {
    const WifiCred *c = creds.get(i);
    Serial.printf("[WiFi] 尝试 %d/%d: %s\n", i + 1, creds.count(), c->ssid);
    WiFi.begin(c->ssid, c->pass);
    unsigned long t0 = millis();
    while (WiFi.status() != WL_CONNECTED && millis() - t0 < perApMs)
      delay(100);
    if (WiFi.status() == WL_CONNECTED)
    {
      if (i != 0)
        creds.promote(i); // 连成功的置为主
      creds.save();
      strlcpy(curSsid, c->ssid, sizeof(curSsid));
      Serial.printf("[WiFi] 已连接 %s  IP:%s\n", c->ssid,
                    WiFi.localIP().toString().c_str());
      return true;
    }
    WiFi.disconnect(false, true);
  }
  return false;
}

static void wifiSetup()
{
  creds.begin();
  if (creds.empty())
  {
    Serial.println("[WiFi] 无凭据,进入网页配网(热点 ESP32-SETUP / 12345678)");
    startApProvisioning(creds, 120000);
  }
  wifiOK = creds.count() > 0 && tryWiFi();
  if (!wifiOK)
    Serial.println("[WiFi] 暂未连接(相机/SD 不受影响,30s 后自动重试)");
  else
  {
    configTime(8 * 3600, 0, "pool.ntp.org", "ntp.aliyun.com"); // 北京时间
  }
}

// ================= v13:浏览器看图 =================
static WebServer *web = nullptr;

// 把 RGB565 MSB-first 帧转成完整 BMP(PSRAM 缓冲),失败返回 false
static bool buildBMPFromFB(const camera_fb_t *fb, uint8_t **out, size_t *outLen)
{
  int w = fb->width, h = fb->height;
  size_t len = 54 + (size_t)w * h * 3;
  uint8_t *img = (uint8_t *)(psramFound() ? ps_malloc(len) : malloc(len));
  if (!img)
    return false;
  memset(img, 0, 54);
  img[0] = 'B';
  img[1] = 'M';
  auto wr32 = [&](int o, uint32_t v)
  { memcpy(img + o, &v, 4); };
  auto wr16 = [&](int o, uint16_t v)
  { memcpy(img + o, &v, 2); };
  wr32(2, (uint32_t)len);
  wr32(10, 54);
  wr32(14, 40);
  wr32(18, w);
  wr32(22, h);
  wr16(26, 1);
  wr16(28, 24);
  wr32(34, (uint32_t)(w * 3 * h));
  wr32(38, 2835);
  wr32(42, 2835);
  uint8_t *body = img + 54;
  const uint8_t *src = (const uint8_t *)fb->buf;
  for (int y = 0; y < h; y++)
  { // BMP 底行在前 → 目标行 y 存源行 h-1-y
    const uint8_t *s = src + (size_t)(h - 1 - y) * w * 2;
    uint8_t *d = body + (size_t)y * w * 3;
    for (int x = 0; x < w; x++)
    {
      uint8_t hi = s[x * 2], lo = s[x * 2 + 1];
      // v23:BMP 24bpp 像素字节顺序 = B,G,R(蓝在前)!之前写成 R,G,B 导致红蓝互换
      d[x * 3 + 0] = (lo & 0x1F) << 3;                        // B(BMP 第 1 字节=蓝)
      d[x * 3 + 1] = ((hi & 0x07) << 5) | ((lo & 0xE0) >> 3); // G
      d[x * 3 + 2] = hi & 0xF8;                               // R(BMP 第 3 字节=红)
    }
  }
  *out = img;
  *outLen = len;
  return true;
}

static void handleRoot()
{
  char page[640];
  snprintf(page, sizeof(page),
           "<meta charset='utf-8'>"
           "<meta name=viewport content='width=device-width,initial-scale=1'>"
           "<title>ESP32-S3 相机</title>"
           "<body style='background:#111;color:#ddd;font-family:sans-serif;text-align:center'>"
           "<h3>ESP32-S3 实时画面</h3>"
           "<img id=c src='/snap' style='max-width:100%%;border:1px solid #444'>"
           "<script>var c=document.getElementById('c');"
           "c.onload=function(){setTimeout(function(){c.src='/snap?t='+Date.now()},300)};</script>"
           "<p>SD:%s  SNAP:%u  FPS:%u<br>串口: S=存卡 A=自动存图 G=白平衡 U=饱和度 Q=清晰度</p>",
           sdOK ? "OK" : "NO", (unsigned)saveCount, (int)fpsShow);
  web->send(200, "text/html", page);
}

static void handleSnap()
{
  if (!camOK)
  {
    web->send(503, "text/plain", "camera not ready");
    return;
  }
  camera_fb_t *fb = esp_camera_fb_get();
  if (!fb)
  {
    web->send(503, "text/plain", "no frame");
    return;
  }
  uint8_t *img = nullptr;
  size_t len = 0;
  if (!buildBMPFromFB(fb, &img, &len))
  {
    esp_camera_fb_return(fb);
    web->send(500, "text/plain", "out of memory");
    return;
  }
  esp_camera_fb_return(fb);
  web->setContentLength(len);
  web->send(200, "image/bmp", "");
  size_t off = 0;
  while (web->client().connected() && off < len)
  {
    size_t n = len - off;
    if (n > 4096)
      n = 4096;
    size_t wr = web->client().write(img + off, n);
    if (wr == 0)
      break; // 客户端断开
    off += wr;
  }
  free(img);
}

static void handle404()
{
  web->send(404, "text/plain", "404");
}

static void webSetup()
{
  web = new WebServer(80);
  web->on("/", handleRoot);
  web->on("/snap", handleSnap); // 默认 GET
  web->onNotFound(handle404);
  web->begin();
  Serial.printf("[网页] 浏览器打开 http://%s/ 实时看图(手机电脑都行)\n",
                WiFi.localIP().toString().c_str());
}

// ================= v18:屏幕几何验证探针 =================
// P:全屏红(横屏 320x240 fillScreen,铺满 = 几何正确的直接证据)
//    + 四角白块 + 中央黑字。探针期间 loop 停止推画面,可以慢慢拍照。
// O:退出恢复正常画面。
static bool probeMode = false;
static void probeShow()
{
  tft->fillScreen(ILI9341_RED);
  tft->fillRect(0, 0, 24, 24, ILI9341_WHITE);       // 左上
  tft->fillRect(296, 0, 24, 24, ILI9341_WHITE);     // 右上
  tft->fillRect(0, 216, 24, 24, ILI9341_WHITE);     // 左下
  tft->fillRect(296, 216, 24, 24, ILI9341_WHITE);   // 右下
  tft->setTextSize(2);
  tft->setTextColor(ILI9341_BLACK);
  tft->setCursor(60, 110);
  tft->print("LANDSCAPE 320x240");
  Serial.println("[探针] 横屏几何验证:红色应铺满整屏无噪点残留,四角各一个白块,\n"
                 "      中央文字 LANDSCAPE 320x240 应正向可读。O=退出");
}

// ================= 串口命令 =================
// 单字符命令与 9IEDITWIFI: 行协议共存:整行缓冲,回车后判定
static char lineBuf[100];
static size_t lineLen = 0;

// v21:档位循环 —— 当前已在最高档则回到最低档
static int cycleParam(int cur, int lo, int hi)
{
  return (cur >= hi) ? lo : cur + 1;
}

static void singleCmd(char c)
{
  switch (c)
  {
  case 'S':
    snapNow();
    break;
  case 'A':
    autoSave = !autoSave;
    lastAutoSave = millis();
    Serial.printf("[SD] 自动存图(30s): %s\n", autoSave ? "开" : "关");
    break;
  case 'M':
    SD.end();
    sdOK = mountSD();
    break;
  case 'W':
    wifiUserOff = false; // v11:手动重连解除 X 的关闭锁定
    wifiOK = tryWiFi();
    if (wifiOK)
      configTime(8 * 3600, 0, "pool.ntp.org", "ntp.aliyun.com");
    break;
  case 'T':
    if (camOK)
    {
      // v10 判据:摄像头全速采集期间连续推静态彩条。
      // 彩条也花 = 推屏传输被摄像头活动干扰(EMI/电源),与画面内容无关;
      // 彩条清晰 = 干扰只坏"解码缓冲→屏"这一条时序路径,另做排查。
      Serial.println("[T] 摄像头采集中,连续推彩条3秒...(看屏:彩条也花=传输受扰实锤)");
      for (int i = 0; i < 3; i++)
      {
        colorBarTest();
        delay(800);
      }
      overlayDirty = true;
      Serial.println("[T] T测试结束");
    }
    else
    {
      colorBarTest();
    }
    break;
  case 'F':
  {
    // v12:LCD SPI 时钟循环 40→20→10→5→80→40
    static const uint32_t freqs[] = {20000000, 10000000, 5000000, 80000000, 40000000};
    static const int NF = sizeof(freqs) / sizeof(freqs[0]);
    int idx = 0;
    for (int i = 0; i < NF; i++)
      if (freqs[i] == lcdClockHz)
        idx = i;
    lcdClockHz = freqs[(idx + 1) % NF];
    tft->begin(lcdClockHz); // initSequence 把面板 MADCTL 复位为 0x48,下一行重钉
    uint8_t mad3 = 0x40;    // v24:清 BGR 位(库 initSequence 恒发 0x48,必须覆盖)
    tft->sendCommand(ILI9341_MADCTL, &mad3, 1);
    overlayDirty = true;
    Serial.printf("[LCD] SPI 时钟已切换为 %u MHz\n", (unsigned)(lcdClockHz / 1000000));
    break;
  }
  case 'X':
    // v11:只关不重连(修复双 X 陷阱——连发两次会一关一开);30s 自动重连也禁用。
    // W 才会重新打开。发一次 X 后等 5 秒再看画面。
    if (wifiUserOff)
    {
      Serial.println("[WiFi] 已处于关闭锁定状态(再发 X 不会重连;W=重新打开)");
      break;
    }
    WiFi.mode(WIFI_OFF);
    wifiOK = false;
    wifiUserOff = true;
    Serial.println("[WiFi] 已关闭并锁定(自动重连已禁用)。看画面是否恢复清晰;W=重新打开");
    break;
  case 'R':
    lcdReinit();
    break;
  case 'P':
  {
    // v17:原生几何验证探针(红色铺满+四角白块)
    probeMode = true;
    probeShow();
    break;
  }
  case 'O':
    probeMode = false;
    tft->fillScreen(ILI9341_BLACK);
    overlayDirty = true;
    Serial.println("[探针] 已退出,恢复正常画面");
    break;
  // ---- v21:画质动态调参(单字符循环档位,即到即执行,串口打印当前值)----
  case 'B': // 亮度 -2..+2
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = cycleParam(s->status.brightness, -2, 2);
    s->set_brightness(s, v);
    Serial.printf("[画质] 亮度=%d(-2..+2,按B循环)\n", v);
    break;
  }
  case 'C': // 对比度 -2..+2
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = cycleParam(s->status.contrast, -2, 2);
    s->set_contrast(s, v);
    Serial.printf("[画质] 对比度=%d(-2..+2,按C循环)\n", v);
    break;
  }
  case 'U': // 饱和度 -2..+2(颜色不真实主要调这个+G白平衡)
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = cycleParam(s->status.saturation, -2, 2);
    s->set_saturation(s, v);
    Serial.printf("[画质] 饱和度=%d(-2..+2,按U循环)\n", v);
    break;
  }
  case 'G': // 白平衡模式 0..4(颜色偏色首选换档)
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = cycleParam(s->status.wb_mode, 0, 4);
    s->set_wb_mode(s, v);
    static const char *wb[] = {"自动", "晴天", "阴天", "办公室", "家里"};
    Serial.printf("[画质] 白平衡模式=%s(按G循环,偏色就换档)\n", wb[v]);
    break;
  }
  case 'N': // 白平衡增益 开/关(此版 esp32-camera 无 set_awb,用 awb_gain)
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = s->status.awb_gain ? 0 : 1;
    s->set_awb_gain(s, v);
    Serial.printf("[画质] 白平衡增益=%s\n", v ? "开" : "关");
    break;
  }
  case 'L': // 镜头阴影校正 开/关(改善边缘色偏/暗角)
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = s->status.lenc ? 0 : 1;
    s->set_lenc(s, v);
    Serial.printf("[画质] 镜头阴影校正=%s\n", v ? "开" : "关");
    break;
  }
  case 'Y': // 特效 0..6
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = cycleParam(s->status.special_effect, 0, 6);
    s->set_special_effect(s, v);
    static const char *fx[] = {"无", "负片", "黑白", "偏红", "偏绿", "偏蓝", "复古"};
    Serial.printf("[画质] 特效=%s(按Y循环)\n", fx[v]);
    break;
  }
  case 'V': // 上下翻转
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = s->status.vflip ? 0 : 1;
    s->set_vflip(s, v);
    Serial.printf("[画质] 上下翻转=%s\n", v ? "开" : "关");
    break;
  }
  case 'I': // 左右镜像
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    int v = s->status.hmirror ? 0 : 1;
    s->set_hmirror(s, v);
    Serial.printf("[画质] 左右镜像=%s\n", v ? "开" : "关");
    break;
  }
  case 'Q': // 清晰度模式:QVGA直采 ↔ VGA 2x2均值(v22:deinit+init 重开相机重分配 fb)
  {
    if (!camOK)
      break;
    sensor_t *s = esp_camera_sensor_get();
    framesize_t target = (s->status.framesize == FRAMESIZE_VGA) ? FRAMESIZE_QVGA : FRAMESIZE_VGA;
    Serial.println("[画质] 正在切换清晰度(相机重启约2秒)...");
    esp_camera_deinit();
    delay(100);
    camOK = initCamera(target);
    if (camOK)
      Serial.println(target == FRAMESIZE_VGA
                         ? "[画质] 清晰度=高清(VGA 640x480 2x2均值上屏,更锐利,约9fps)"
                         : "[画质] 清晰度=流畅(QVGA 320x240 直采,约15fps)");
    else
      Serial.println("[画质] 相机重启失败!串口发 R 无效,请按复位键重开");
    break;
  }
  case 'K': // 打印当前全部画质参数
  {
    if (!camOK)
    {
      Serial.println("[画质] 相机未初始化");
      break;
    }
    sensor_t *s = esp_camera_sensor_get();
    static const char *wb[] = {"自动", "晴天", "阴天", "办公室", "家里"};
    static const char *fx[] = {"无", "负片", "黑白", "偏红", "偏绿", "偏蓝", "复古"};
    Serial.printf("[画质] 分辨率=%s 亮度=%d 对比度=%d 饱和度=%d\n",
                  s->status.framesize == FRAMESIZE_VGA ? "VGA 640x480(高清)" : "QVGA 320x240(流畅)",
                  s->status.brightness, s->status.contrast, s->status.saturation);
    Serial.printf("[画质] 白平衡模式=%s 自动白平衡=%s 镜头校正=%s 特效=%s 翻转=%d 镜像=%d\n",
                  wb[s->status.wb_mode], s->status.awb ? "开" : "关",
                  s->status.lenc ? "开" : "关", fx[s->status.special_effect],
                  s->status.vflip, s->status.hmirror);
    break;
  }
  case 'D': // v12:抓一帧 RGB565,打印真实像素值与判定
  {
    if (!camOK)
    {
      Serial.println("[D] 相机未初始化");
      break;
    }
    camera_fb_t *fb = esp_camera_fb_get();
    if (!fb)
    {
      Serial.println("[D] 取帧失败");
      break;
    }
    Serial.printf("[D] 帧 %ux%u len=%u\n", fb->width, fb->height,
                  (unsigned)fb->len);
    Serial.printf("[D] 判定=%.0f\n",
                  frameSanityRGB((const uint8_t *)fb->buf, fb->width, fb->height));
    Serial.print("[D] 第10行前8像素(交换后): ");
    for (int i = 0; i < 8; i++)
    {
      const uint8_t *p = (const uint8_t *)fb->buf + (size_t)10 * fb->width * 2;
      Serial.printf("%04X ", ((uint16_t)p[i * 2] << 8) | p[i * 2 + 1]);
    }
    Serial.println();
    esp_camera_fb_return(fb);
    break;
  }
  }
}

static void handleLine(const char *line)
{
  if (strncmp(line, "9IEDITWIFI:", 11) == 0)
  {
    const char *p = line + 11;
    const char *comma = strchr(p, ',');
    if (!comma || comma == p || !comma[1])
    {
      Serial.println("[WiFi] 格式: 9IEDITWIFI:SSID,PASSWORD");
      return;
    }
    String ssid = String(p).substring(0, comma - p);
    String pass = String(comma + 1);
    creds.set(ssid.c_str(), pass.c_str()); // 置主 + 存 NVS
    creds.save();
    Serial.printf("[WiFi] 已置主并保存: %s,正在连接...\n", ssid.c_str());
    wifiOK = tryWiFi();
    if (wifiOK)
      configTime(8 * 3600, 0, "pool.ntp.org", "ntp.aliyun.com");
    return;
  }
  Serial.printf("[串口] 未知命令: %s\n", line);
}

static void checkSerial()
{
  while (Serial.available())
  {
    char c = (char)Serial.read();
    if (c == '\n' || c == '\r')
    {
      lineBuf[lineLen] = 0;
      if (lineLen == 1)
        singleCmd(toupper(lineBuf[0]));
      else if (lineLen > 1)
        handleLine(lineBuf);
      lineLen = 0;
    }
    else if (lineLen == 0 && strchr("SAMWTFXRPODBCULGNVIQKY", toupper(c)))
    {
      // v18:单字符命令即到即执行 —— 部分串口工具发命令不带回车,
      // 旧的"等回车"逻辑会导致命令永远不执行。9IEDITWIFI 行以 '9' 开头
      // 不在命令表内 → 走缓冲,不受影响。
      singleCmd(toupper(c));
    }
    else if (lineLen < sizeof(lineBuf) - 1)
    {
      lineBuf[lineLen++] = c;
    }
  }
}

// ================= 主流程 =================
void setup()
{
  Serial.begin(115200);
  Serial.setTxTimeoutMs(0);
  unsigned long t0 = millis();
  while (!Serial && millis() - t0 < 5000)
    delay(50);
  delay(200);

  Serial.println("\n=== all_cam 整合 v24:LCD红蓝互换修复(MADCTL清BGR位 0x48→0x40) ===");
  Serial.println("[调参] B亮度 C对比度 U饱和度 G白平衡模式 N白平衡增益 L镜头校正 Y特效");
  Serial.println("[调参] V上下翻转 I左右镜像 Q清晰度(流畅/高清切换) K打印当前参数");
  Serial.println("[调参] 颜色不真实:先按G换白平衡模式,再按U调饱和度");
  Serial.printf("[系统] PSRAM: %s\n",
                psramFound() ? "有" : "无(降级DRAM)");

  lcdInit();
  Serial.println("[LCD] 初始化完成");

  // ---- v3 开机自检(不依赖摄像头)----
  Serial.println("[LCD] 自检1/2:应看到 红→绿→蓝 全屏各0.4秒");
  tft->fillScreen(ILI9341_RED);
  delay(400);
  tft->fillScreen(ILI9341_GREEN);
  delay(400);
  tft->fillScreen(ILI9341_BLUE);
  delay(400);
  Serial.println("[LCD] 自检2/2:应看到 8 条竖彩条(红黄绿青蓝紫白黑)1.2 秒");
  colorBarTest();
  delay(1200);
  Serial.println("[LCD] 自检结束。彩条清晰=屏/推屏通路正常(此时尚未开摄像头采集)");
  Serial.printf("[LCD] v14:当前 SPI=%u MHz。若彩条乱=过快,串口发 F 逐级降频\n",
                (unsigned)(lcdClockHz / 1000000));

  // 开机画面
  tft->fillScreen(ILI9341_BLACK);
  tft->setTextSize(2);
  tft->setTextColor(ILI9341_GREEN);
  tft->setCursor(4, 4);
  tft->print("ESP32-S3 ALL_CAM");

  camOK = initCamera(FRAMESIZE_QVGA);
  // v22:压掉浏览器刷新页面时中断 /snap 传输产生的 WiFiClient write 错误刷屏
  esp_log_level_set("WiFiClient", ESP_LOG_NONE);

  tft->setTextSize(1);
  tft->setCursor(4, 30);
  tft->setTextColor(camOK ? ILI9341_GREEN : ILI9341_RED);
  tft->printf("Camera: %s", camOK ? "OK" : "FAIL");

  sdOK = mountSD();
  tft->setCursor(4, 44);
  tft->setTextColor(sdOK ? ILI9341_GREEN : ILI9341_RED);
  tft->printf("SD: %s", sdOK ? "OK" : "FAIL (M=retry)");

  wifiSetup();
  tft->setCursor(4, 58);
  tft->setTextColor(ILI9341_YELLOW);
  tft->printf("WiFi: %s", wifiOK ? curSsid : "connecting...");
  if (wifiOK)
    webSetup(); // v13:浏览器看图(WiFi 断开时 handleClient 自动跳过)

  // v16:等 NTP 同步(最多 8 秒),否则 BMP 文件时间戳会落在 1980
  for (int i = 0; i < 16 && wifiOK; i++)
  {
    time(&nowTime);
    if (nowTime > 1600000000) // 2020-09 之后才算同步成功
      break;
    delay(500);
  }

  // ---- v12 开机自动存证:第一帧 RGB565 直接存 BMP,供拔卡上机判读 ----
  if (camOK && sdOK)
  {
    camera_fb_t *fb = esp_camera_fb_get();
    if (fb)
    {
      float sn = frameSanityRGB((const uint8_t *)fb->buf, fb->width, fb->height);
      Serial.printf("[帧判定] 相邻像素平均差 = %.0f → %s\n", sn,
                    sn < 6000 ? "正常画面"
                              : (sn > 15000 ? "随机噪声" : "疑似花屏数据"));
      saveBMP((const uint8_t *)fb->buf, fb->width, fb->height);
      Serial.println("[存证] 已把开机第一帧存到 SD 根目录,拔卡插读卡器查看");
      esp_camera_fb_return(fb);
    }
  }

  // v20:清掉开机自检文字(Camera:/SD:/WiFi: 残影就是它们),状态栏立即重画
  tft->fillScreen(ILI9341_BLACK);
  overlayDirty = true;

  pinMode(PIN_BTN_BOOT, INPUT_PULLUP); // v8:不再用作快门(与 TF MISO 共用不可靠)
  pinMode(PIN_TP_IRQ, INPUT_PULLUP);   // v8:触摸屏中断 = 物理快门
  fpsStart = millis();
}

void loop()
{
  checkSerial();

  // v16:几何探针期间冻结一切推屏,保持探针图形不被摄像头画面覆盖
  if (probeMode)
    return;

  // v9:状态变化(存图/命令/SD/WiFi)时立即刷新状态栏
  if (overlayDirty)
  {
    overlayDirty = false;
    lcdOverlay();
  }

  // WiFi 掉线 30s 自动重连(v11:X 主动关闭时锁定,不自动重连)
  if (wifiOK && WiFi.status() != WL_CONNECTED)
  {
    wifiOK = false;
    Serial.println("[WiFi] 掉线");
  }
  if (!wifiOK && !wifiUserOff && millis() - lastWifiTry > 30000)
  {
    lastWifiTry = millis();
    if (tryWiFi())
    {
      wifiOK = true;
      configTime(8 * 3600, 0, "pool.ntp.org", "ntp.aliyun.com");
      if (!web)
        webSetup(); // v13:首次连上时启动网页服务
    }
  }
  time(&nowTime);

  // v13:浏览器看图请求处理(不阻塞,每个请求 30~100ms)
  if (wifiOK && web)
    web->handleClient();

  // v13:SD 每 15s 自动重试挂载(卡座接触不良,重插卡后自动接上)
  static uint32_t lastSdRetry = 0;
  if (!sdOK && millis() - lastSdRetry > 15000)
  {
    lastSdRetry = millis();
    sdOK = mountSD();
    if (sdOK)
      overlayDirty = true;
  }

  // v8:物理快门 = TP_IRQ(IO2,触摸屏中断) —— 触摸屏幕即拍照。
  // BOOT 键(IO0) 彻底弃用:IO0 与 TF MISO 共用,卡座接触不良时电平乱跳,
  // v7 防抖也被"SPI 流量期间偶尔回高"反复重新武装(实测 17 秒 115 张幽灵快照)。
  static uint32_t tpLowSince = 0;
  if (digitalRead(PIN_TP_IRQ) == LOW)
  {
    if (!tpLowSince)
      tpLowSince = millis();
    else if (millis() - tpLowSince > 50) // 50ms 去抖
    {
      tpLowSince = millis(); // 持续触摸由 snapNow 的 1s 速率限制兜底
      snapNow();
    }
  }
  else
  {
    tpLowSince = 0;
  }

  // 自动存图(30s)
  if (autoSave && sdOK && millis() - lastAutoSave > 30000)
  {
    lastAutoSave = millis();
    snapNow();
  }

  // v12:取帧(RGB565) → v19:每帧抽样判定,坏帧(差≥3000)直接丢弃不上屏
  if (camOK)
  {
    camera_fb_t *fb = esp_camera_fb_get();
    if (fb)
    {
      uint32_t tP0 = millis();
      float sn = frameSanityRGB((const uint8_t *)fb->buf, fb->width, fb->height);
      bool good = sn < 6000; // v20:阈值 3000→6000(真实场景可达 3000~4000,3000 误杀 98% 好帧)
      uint32_t pushMs = 0;
      if (good)
      {
        lcdPushCamArea((const uint8_t *)fb->buf, fb->width); // v18:直推中间208行,状态栏不碰
        pushMs = millis() - tP0;
        goodFrames++;
      }
      else
      {
        badFrames++; // 坏帧不推屏 → 屏上永远只有好帧,花屏闪烁物理消失
      }
      frameCount++;
      fpsFrames++;
      // 前 3 帧打印明细;之后每 300 帧打印一次坏帧统计
      if (frameCount <= 3 || frameCount % 300 == 0)
      {
        Serial.printf("[帧%u] 差=%.0f(%s) 推屏=%ums 坏帧=%u/%u(%u%%)\n",
                      (unsigned)frameCount, sn, good ? "正常" : "坏帧丢弃",
                      (unsigned)pushMs, (unsigned)badFrames, (unsigned)frameCount,
                      (unsigned)(badFrames * 100 / frameCount));
      }
      esp_camera_fb_return(fb);
    }
    else
    {
      delay(50);
    }
  }
  else
  {
    delay(500);
  }

  // 每秒刷新 FPS 与状态条
  if (millis() - fpsStart >= 1000)
  {
    fpsShow = fpsFrames * 1000 / (millis() - fpsStart);
    fpsStart = millis();
    fpsFrames = 0;
    if (camOK)
      lcdOverlay();
  }
}